

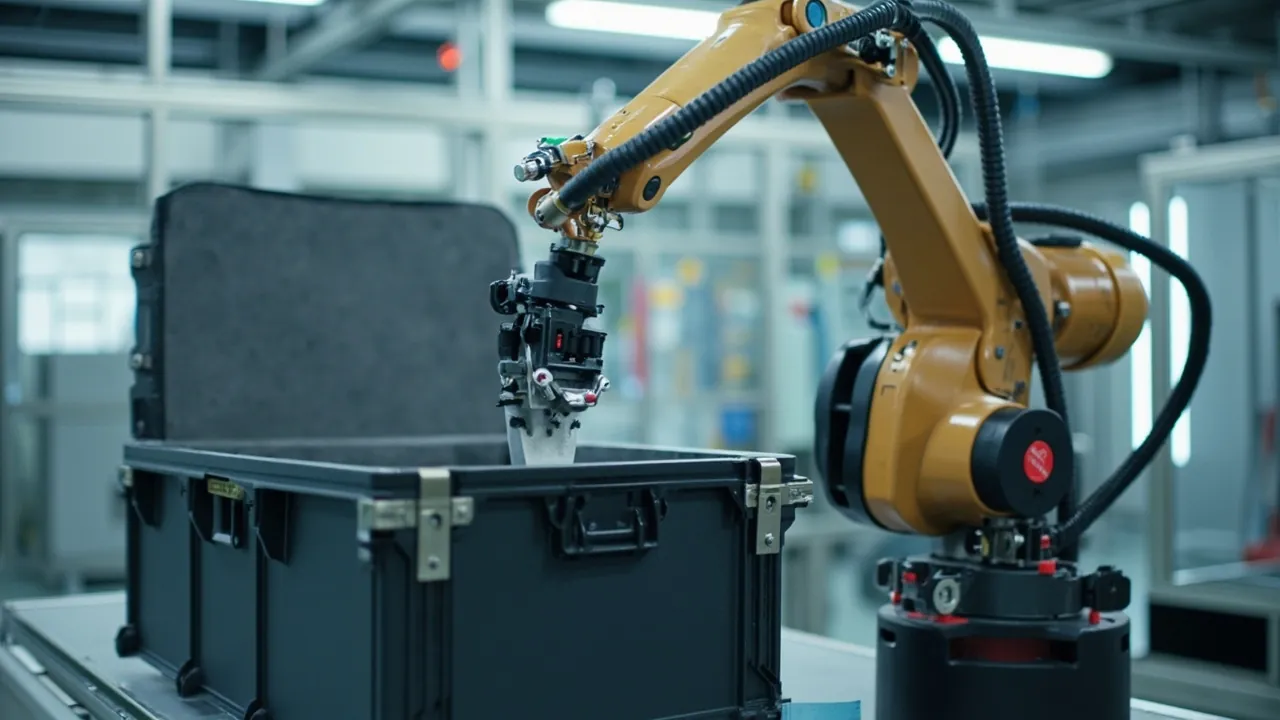
协作机器人(cobot)的运输防护,核心不是"防撞",而是在运输全过程中保持关节姿态不变、把振动能量与关节齿轮箱隔离、并让示教器与线缆组件不成为受力点。一台 6 轴协作机器人整机通常重 10–45 kg,关节内是谐波减速器、无框力矩电机与绝对值编码器,任何一次超过约 30 g 的峰值加速度都可能造成编码器零位漂移或齿面微点蚀;而标定好的零位一旦漂移,客户到场后必须重新做全轴零点标定,代价远超箱体本身。因此正确的做法是:用定制 EVA/EPE 复合内衬实现三维限位,用姿态锁定与支撑块把重力与惯性载荷从关节转移到箱体结构上,再用 IP65/IP67 级密封与气压平衡阀把运输途中的湿气、粉尘与压差隔离开。本文面向机器人集成商、OEM 与海外渠道采购,给出可落地的结构参数、试验依据与验收方法。
真正让采购头疼的往往不是箱体本身的价格,而是"到货即故障"的隐性成本:一次跨境海运 + 末端卡车配送,协作机器人要经历至少 3 个转运环节、2 次装卸跌落风险、以及 30–60 天的温湿度循环。若内衬只是"通用海绵 + 纸箱",关节在箱内会以 2–5 mm 的间隙微动,几百公里的公路振动足以让谐波减速器柔轮产生疲劳。本文把协作机器人拆成关节臂、示教器、控制柜、线缆束四个防护对象,逐一给出内衬结构、姿态锁定方式、密封等级与试验判据,并说明 JUNZHJIA 在定制内衬与 OEM/ODM 上的可交付内容。
目录
- 一、为什么协作机器人比传统工业机器人更难运输
- 二、四类典型运输损伤模式与失效机理
- 三、关节臂姿态锁定:把机械臂固定成什么姿势
- 四、箱体结构:外箱、加强筋与堆码承载
- 五、内衬系统:EVA、EPE 与复合层结构
- 六、示教器、线缆与示教手柄的独立防护
- 七、控制柜与 I/O 模块的分区包装
- 八、密封等级与气压平衡:IEC 60529、GB/T 4208 与 IP65/IP67
- 九、运输试验依据:ISTA、GB/T 4857、ASTM D4169 与 MIL-STD-810H
- 十、材料选择与阻燃要求(UL94)
- 十一、温湿度、结露与长期存储策略
- 十二、定制流程:从选型到图纸到样品
- 十三、出厂检验与到货验收(AQL)
- 十四、常见问题 FAQ
- 十五、结语与相关阅读
一、为什么协作机器人比传统工业机器人更难运输
传统工业机器人多以整机吊装 + 专用木箱运输,箱体尺寸大、内衬粗糙但结构重心低;协作机器人恰好相反:自重轻、臂展长、关节悬伸大、重心偏高。以典型 6 轴协作机器人为例,本体重量 12–25 kg,臂展 600–1300 mm,最大关节悬伸距离可达 800 mm 以上。当箱体随卡车以 0.5 g 纵向加速度制动时,悬伸末端产生的弯矩通过臂杆逐级放大,最终全部由基座关节(J1/J2)承受。这就是协作机器人运输防护与普通设备箱最大的分歧点:不能只按"重量"选内衬,必须按"力臂"和"姿态"设计支撑。
第二个差异点是关节内部零位已经标定。协作机器人在出厂前会完成装配零位与编码器多圈计数的标定,部分型号还完成了关节力矩传感器标定。运输过程中的持续微振、超过额定值的冲击、或箱内温湿度循环导致的编码器读数漂移,都可能让这份标定失效。客户装机后报警"零点丢失"或"关节位置偏差超限",需要重新标定甚至返厂,这类问题的售后成本往往是箱体成本的 10 倍以上。
第三个差异点是示教器与线缆属高价值易损件。示教器面板含电容触摸屏、摇杆、急停按钮与钥匙开关,属于精密人机界面;其本身的防护等级通常只有 IP54 级别(部分型号 IP65),并不适合在无外包装的情况下长途运输。关节动力线与编码器线的接头多为定制圆形连接器,插针细小、屏蔽层怕压,线缆被重物压折会造成屏蔽层断裂与间歇性通信故障,这种故障在现场极难定位。
结论:协作机器人运输箱必须同时满足三个条件——关节姿态可锁定、悬伸弯矩有支撑、附件与本体互不干涉。任何一项缺失,都会把运输风险转嫁给客户的调试工时。
二、四类典型运输损伤模式与失效机理
要设计好箱体,先要理解损伤是怎么发生的。根据机器人售后维修统计,协作机器人运输相关故障可归为四类。
第一类:编码器零位漂移。 绝对值编码器(多为多圈磁电式或光电式)在超过约 25–50 g 的峰值加速度下可能出现多圈计数跳变,或在长时间 5–15 Hz 共振下出现累计误差。表现是开机后位置偏差 0.1°–2°,或直接报零点丢失。这类损伤不会在外观上留下任何痕迹,属于最隐蔽也最昂贵的一类。
第二类:谐波减速器柔轮疲劳与齿面点蚀。 谐波减速器柔轮壁厚仅 0.3–0.8 mm,长期受交变载荷会疲劳。若运输中臂杆未锁定、关节处于自由摆动状态,路面振动会让柔轮反复微变形,形成早期点蚀。表现是运行噪声上升、重复定位精度从 ±0.02 mm 退化到 ±0.1 mm。
第三类:表面与外观损伤。 关节外壳多为铝合金压铸 + 阳极氧化,或工程塑料外壳;无内衬或泡沫厚度不足时,箱体位移会造成漆面磕碰、划伤、密封圈压痕,进而影响外观验收与客户第一印象。
第四类:附件失效。 示教器屏幕压裂、急停按钮卡滞、连接器插针弯曲、线缆被本体压出死折、末端法兰螺纹损伤等。这类损伤发生率高、单价相对低,但是影响客户开机时间(Time-to-First-Run)。
| 损伤模式 | 主要诱因 | 典型表现 | 防护手段 |
|---|---|---|---|
| --- | --- | --- | --- |
| 编码器零位漂移 | 峰值冲击 >25–50 g、5–15 Hz 共振 | 开机报零点丢失、位置偏差超限 | 姿态锁定 + 减振内衬 + 冲击指示标签 |
| 谐波减速器疲劳 | 关节自由摆动、持续交变载荷 | 噪声上升、重复定位精度退化 | 关节支撑块 + 三点限位 |
| 外观与密封面损伤 | 箱内间隙 2–5 mm 微动 | 漆面磕碰、密封圈压痕 | 贴合式成型内衬、零间隙设计 |
| 附件与线缆失效 | 重物压覆、插针受力 | 屏幕裂、插针弯、通信间歇故障 | 独立腔体分区、线缆盘绕半径控制 |
这张表也解释了为什么通用海绵内衬不适合协作机器人:海绵压缩永久变形大、回弹慢,装箱后 30 天即出现塌陷,箱内间隙从 0 mm 涨到 3 mm 以上,第一类与第二类损伤概率随之上升。
三、关节臂姿态锁定:把机械臂固定成什么姿势
这是协作机器人运输箱设计中最容易被忽略、却决定成败的一步。核心问题只有一个:运输时机器人应该保持什么姿态?
工程上有三种可选方案,各有取舍:
方案 A:零位姿态(全轴 0°)。 优点是姿态标准、客户装机后无需复位;缺点是臂杆处于最大展开状态,整体轮廓尺寸最大,悬伸力臂最长,箱体体积与内衬成本最高。适用于小型 4 轴或臂展 <600 mm 的机型。
方案 B:折叠收纳姿态。 将 J2/J3 收拢、J5 折弯,使末端靠近基座,形成近似立方体的紧凑轮廓。优点是箱体体积可缩小 30%–45%,力臂最短、弯矩最小。缺点是需要在箱内设置关节支撑块托住臂杆,且客户开机前必须"解折叠"。这是目前中大型协作机器人最常用的方案。
方案 C:分段拆卸运输。 将末端法兰、工具、部分附件拆下单独包装。适用于末端负载大、工具长(如焊枪、夹具)的场合。
无论采用哪种方案,都必须落实三个动作:
- 关节制动释放态与抱闸态确认。 多数协作机器人断电后关节抱闸失效(属于自由态)或可手动推动。装箱前必须确认是否启用机械锁定销、是否使用随箱关节固定治具;若机型支持"运输模式"(Transport Mode),应在装箱前启用,冻结抱闸状态。
- 支撑块位置。 支撑块应布置在臂杆的刚性段(靠近关节外壳处),不得压在谐波减速器输出端、力矩传感器安装面、或线缆出口处。一般建议每段臂杆不少于 2 个支撑点。
- 末端法兰保护。 法兰是精度基准面,平面度与跳动要求通常在 0.02–0.05 mm 量级。必须用专用法兰保护盖 + 软质垫片隔离,禁止让法兰直接接触箱体或内衬硬边。
经验值:对于臂展 ≥900 mm 的 6 轴协作机器人,折叠姿态 + 3 处支撑块 + 2 处限位块,可将运输中的关节峰值加速度从自由状态的 40–60 g 降到 15 g 以下(视路面与包装层数而定)。
四、箱体结构:外箱、加强筋与堆码承载
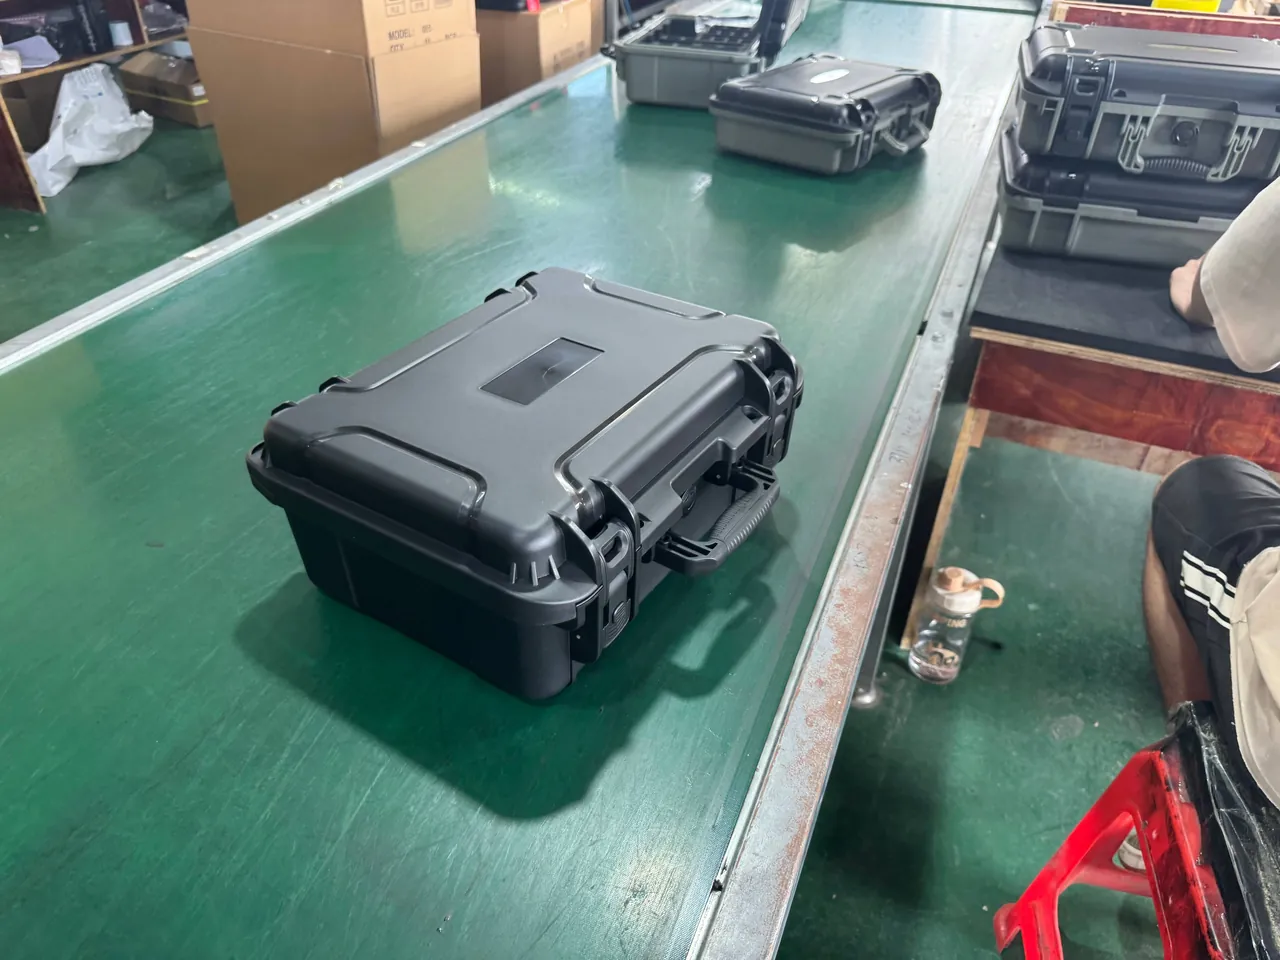
协作机器人箱体通常采用滚塑(rotomolding)或注塑(injection molding)两种工艺。选择依据是批量与尺寸:年用量 <500 台、单件尺寸 >900 mm 时,滚塑更经济;批量大、尺寸标准化时,注塑的壁厚一致性与外观更好。若需要评估开模投入与单价的平衡,可参考 定制防护箱开模成本分析。
结构上要重点关注四个设计点:
壁厚与加强筋。 箱体主壁厚常见 3–5 mm(滚塑件局部可到 6–8 mm)。承重箱底需设置网格状加强筋,筋高建议 8–15 mm、筋距 80–120 mm。若堆码层数要求 ≥3 层,箱底需加设承重底板(可为木/铝/PP 蜂窝板),把上层载荷直接传到箱壁直立面,避免载荷落在内衬与设备上。
箱盖变形控制。 大尺寸箱盖在堆码载荷下会向内侧凹陷,若内衬不贴合,凹陷会直接压到机器人顶部关节。解决办法是箱盖内侧增加一圈限位凸台,并在内衬顶部预留 3–5 mm 预压量。
把手与滚轮。 整箱含机器人后总重常在 30–80 kg,必须配置符合人体工学的侧把手或加装滚轮 + 拉杆结构。滚轮位置应避开设备重心投影以外区域,避免搬运时倾覆。相关设计要点可参考 防护箱滚轮与拉杆结构。
堆码与倾覆。 建议在箱体侧面丝印或模压"向上"箭头、堆码层数上限、以及"禁止踩踏"。若客户要求整托发运,需按托盘尺寸(常见 1200×1000 mm 与 1200×800 mm)反推箱体外形,避免箱体超出托盘边缘形成悬空受力。
五、内衬系统:EVA、EPE 与复合层结构
内衬决定了振动传递率,是协作机器人运输箱的技术核心。常见材料组合与适用位置如下。
| 材料 | 密度(kg/m³) | 压缩永久变形 | 回弹特性 | 建议用途 |
|---|---|---|---|---|
| --- | --- | --- | --- | --- |
| EVA(乙烯-醋酸乙烯共聚物) | 60–120 | 低 | 快,多次压缩后仍稳定 | 主体成型内衬、支撑块、限位块 |
| EPE(发泡聚乙烯) | 20–40 | 很低 | 慢但恢复完全 | 缓冲层、外层吸能层 |
| PE 泡棉(XPE/IXPE) | 30–70 | 低 | 中等 | 薄壁贴面、防刮层 |
| PU 海绵 | 20–35 | 高 | 初期好、易塌陷 | 不推荐用于长周期运输 |
| 防静电 PE/EVA(表面电阻 10⁶–10⁹ Ω) | 60–110 | 低 | 快 | 电控件、含传感器部件内衬 |
推荐结构为三层复合: 外层 EPE(20–40 kg/m³,厚 20–40 mm)负责吸收跌落冲击能量;中层 EVA(60–90 kg/m³,厚 30–60 mm)负责成型限位与结构支撑;内层为薄 PE 泡棉或绒布贴面(厚 2–5 mm),提供防刮与摩擦系数保障。若机器人本体带裸露的电路板或通信模块,内层可替换为防静电材料。材料选型的详细对比可参考 防护箱内衬材料对比 与 定制泡棉内衬指南。
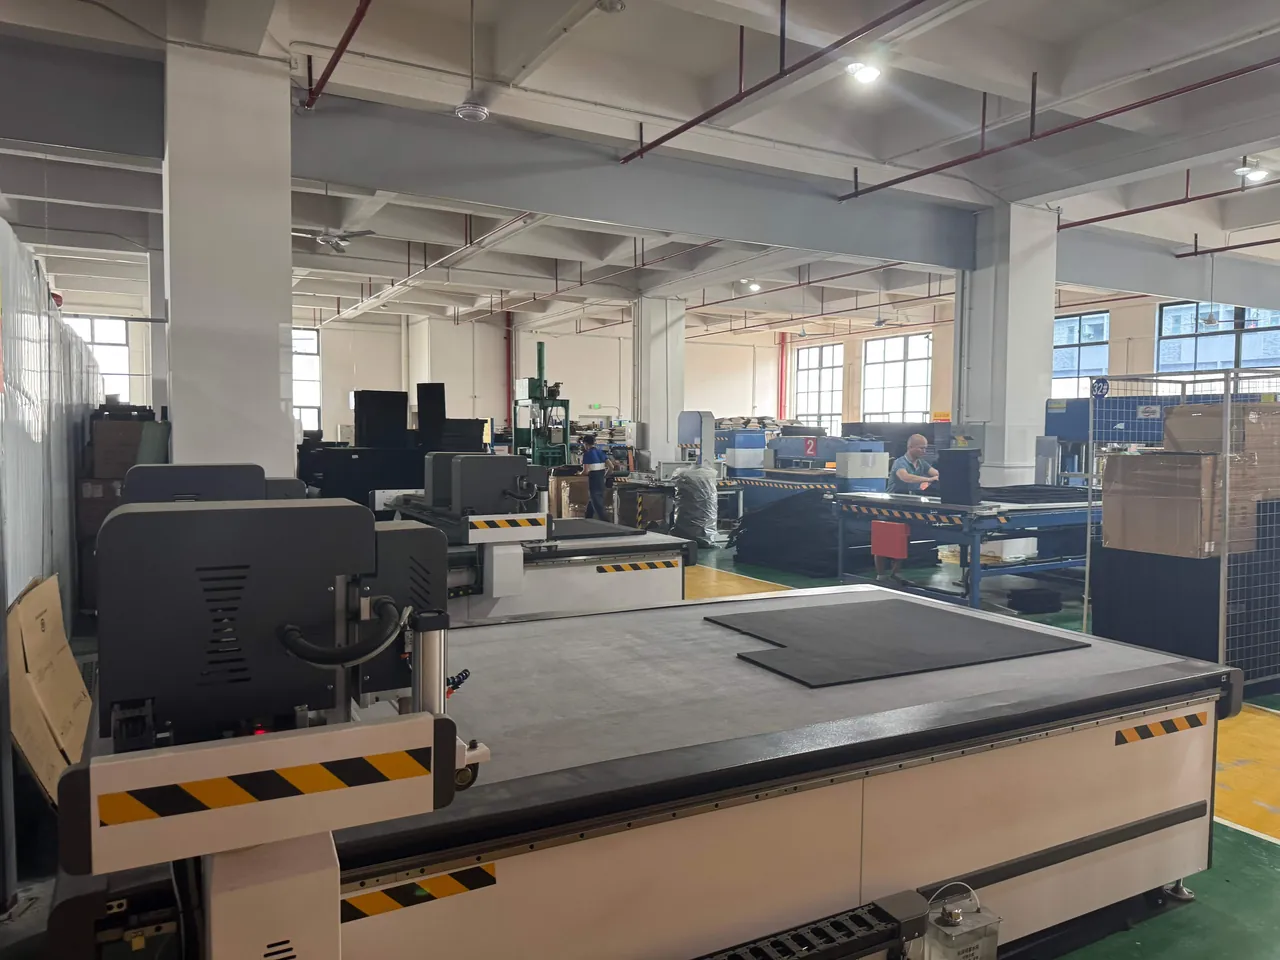
成型方式有两种: 一是CNC 雕刻,适合单件或小批量、结构复杂、需要快速交付的项目,精度可达 ±0.5 mm,无需开模;二是模压/热成型,适合年用量 500 件以上、形状固定的项目,单件成本低、一致性好,但需承担模具费用。JUNZHJIA 对协作机器人内衬通常采用"CNC 首样验证 + 模压量产"的组合路径:先用 CNC 做出贴合样验证装配与取出力,再按验证后的三维数据开模,可显著降低模具返工风险。
取出力与人体工学同样重要。 内衬腔体与机器人本体之间建议预留 0.5–1.5 mm 装配间隙(视箱体公差而定),取出力控制在 30–80 N 之间。过紧会让现场工程师难以单人取出整机,过松则失去限位意义。对于重量 >25 kg 的机型,建议在内衬上设计专用提拉槽或织带把手,并配合箱体泄压阀使用,避免"吸盘效应"。
六、示教器、线缆与示教手柄的独立防护
示教器(Teaching Pendant)是协作机器人系统里性价比最矛盾的一件东西:单价高、结构脆、且几乎每个项目都要配 1 台备件。它的运输防护要点如下。
屏幕保护。 示教器屏幕多为 8–12 英寸电容触摸屏,表面是玻璃盖板。运输时必须让屏幕朝向不与任何硬物接触,推荐在屏幕上方保留 8–15 mm 的 EPE 缓冲空腔,并在内衬上设计一圈支撑边框,让压力落在示教器外壳边框而非盖板中部。若示教器本身带有塑料保护膜,装箱时保留不撕。
摇杆与按钮保护。 三轴摇杆是机械结构件,侧向受压会造成零点偏移。建议在摇杆周围设计直径 ≥40 mm、深 10 mm 的避空腔,避免箱盖压覆。急停按钮(多为蘑菇头)不应承受轴向压力,需设置避空或使用可拆式防护罩。
线缆盘绕。 示教器线缆长度常见 3 m、5 m、10 m,含屏蔽层与多芯信号线。运输时禁止打死折,最小盘绕直径建议不小于线缆外径的 10 倍(常见 ≥150 mm)。推荐使用独立线缆槽,槽底可为 EPE,线缆两端接头用防尘帽保护,接头与线缆交界处 50 mm 范围内不得弯曲。
独立分区。 示教器绝不能与机器人本体共用同一腔体。原因有二:一是本体重量会通过内衬传递到附件腔;二是一旦本体在箱内微动,附件会遭受二次冲击。推荐做法是在主箱内用独立隔断分出附件区,或使用"主箱 + 附件箱"双箱方案,附件箱可作为现场工具箱复用。
七、控制柜与 I/O 模块的分区包装
协作机器人的控制柜(Controller)通常是 19 英寸机架级或挂墙箱体,内部含电源模块、驱动板、安全控制器(符合 ISO 13849-1 PLd 等级的安全功能)、以及 I/O 扩展模块。它的运输防护重点与本体完全不同。
控制柜四个关键点:
- 插拔模块固定。 I/O 卡、通信卡、SD 卡、CF 卡应全部拔出单独包装或使用防脱卡扣。很多现场故障源于运输后卡件半脱位。
- 内部线束与连接器。 控制柜内部线束在跌落时可能因惯性扯脱,建议在出厂前用扎带做二次固定,或在箱内使用低回弹 EPE 支撑柜体底部四角,避免柜体直接承受底部冲击。
- 防静电。 主板与驱动板对 ESD 敏感,包装袋应使用防静电屏蔽袋(金属化或碳黑型),内衬建议使用表面电阻 10⁶–10⁹ Ω 的防静电泡棉。相关方案可见 防静电屏蔽箱方案。
- 散热孔与进风口。 控制柜多有散热栅格,运输时应用防尘胶带封闭,避免粉尘与潮气侵入;到货后由现场撕除。
分区建议: 主箱用于本体 + 法兰保护盖;附件箱 A 用于控制柜 + I/O 模块;附件箱 B 用于示教器 + 线缆 + 工具 + 标定工装。三箱同托发运时,最重的控制柜箱应放最底层。
八、密封等级与气压平衡:IEC 60529、GB/T 4208 与 IP65/IP67
机器人本体本身通常具备一定防护能力(协作机器人常见 IP54,部分型号本体 IP66、控制柜 IP20–IP54),但运输箱的防护等级是独立的,需要单独定义。
密封等级按 IEC 60529 / GB/T 4208 定义。常用等级与适用场景如下:
| 等级 | 防尘 | 防水 | 协作机器人运输的适用场景 |
|---|---|---|---|
| --- | --- | --- | --- |
| IP54 | 防尘(有限进入) | 防溅水 | 国内公路运输、短期周转 |
| IP65 | 完全防尘 | 防喷水 | 海运 + 内陆配送、露天装卸 |
| IP67 | 完全防尘 | 短时浸水(1 m / 30 min) | 多式联运、雨季、码头堆存 |
| IP68 | 完全防尘 | 持续浸水(按协议) | 特殊涉水场景,成本较高 |
密封件材质选择。 箱体密封条常用 EPDM 或硅胶发泡条,配合迷宫式(双唇)结构。EPDM 耐候性好、成本低,适用 −40 ℃–+100 ℃;硅胶耐温范围更宽(−60 ℃–+200 ℃)但价格更高且易吸附粉尘。压缩量建议控制在 30%–40%,压缩永久变形是长期密封失效的主因。
气压平衡阀是必选项,不是选项。 密封箱在以下场景会产生内外压差:(1)高温装箱后遇冷(空运货舱或冬季运输);(2)高海拔公路运输;(3)海运昼夜温差循环。压差会导致箱盖吸死无法打开,或在压力释放瞬间吸入潮气与粉尘,破坏密封。安装气压平衡阀(透气不透水,通常为 PTFE 膜片结构)可让箱内气压跟随外界变化。选型要点与安装位置可参考 防护箱气压平衡阀。JUNZHJIA 在定制箱体上可按客户指定的 IP 等级与平衡阀品牌配置,并提供相应的密封检测记录。
关箱前的一个细节:密封条必须保持洁净。沙粒、金属屑、线缆护套碎屑粘在密封条上会形成渗漏通道,使 IP67 变回 IP30 级别。装箱区应保持清洁,并用洁净布擦拭密封槽。
九、运输试验依据:ISTA、GB/T 4857、ASTM D4169 与 MIL-STD-810H
判断一个协作机器人箱体是否合格,不靠"看起来结实",而靠可复现的试验。常用标准体系如下。
ISTA(国际安全运输协会) 系列针对不同物流形态:ISTA 2A(单件 ≤68 kg 的模拟性能试验,包含温湿度预处理、跌落、振动、堆码)、ISTA 3A(包裹运输系统,适合快递发运的小型附件箱)、ISTA 3E(单元化载荷堆码振动)。协作机器人本体箱通常按 ISTA 2A 或 ISTA 3E 设计。详细的试验流程与解读可参考 ISTA 运输测试流程。
GB/T 4857 系列 是国内运输包装件基本试验标准,与 ISO 4180 体系对应,包括跌落、堆码、振动、冲击等分册。若客户是国内机器人厂商或其供应商,多要求按 GB/T 4857 出具报告。相关解读见 GB/T 4857 运输包装试验。
ASTM D4169 是配送周期性能试验标准,通过定义配送周期(Distribution Cycle)与保证等级(Assurance Level)来组合试验序列,适合多式联运的完整评估。参见 ASTM D4169 配送周期试验。
MIL-STD-810H 常被引用为其方法(Method)501 高温、502 低温、507 湿度、514 振动、516 冲击等环境试验依据。需要明确说明:引用 MIL-STD-810H 仅为环境试验方法依据,并不代表产品获得任何军用认证,也不代表产品为军用产品。民用工业设备箱引用该标准,是为了使用其成熟的试验条件与方法学。
试验条件建议(经验值,需按实际物流路线确认):
- 跌落:一角三棱六面,跌落高度按重量分级,30–80 kg 级常见 400–600 mm。
- 随机振动:5–200 Hz,PSD 按 ISTA 2A 谱,每轴 30–60 min。
- 堆码:按实际堆码层数 × 安全系数(常见 1.5–2.0)。
- 温湿度:−20 ℃–+60 ℃、85% RH 循环,模拟海运集装箱内部环境。
关键判据在箱内,不在箱外。 建议在机器人基座与末端法兰各贴 1 枚冲击指示标签(Shock Indicator,阈值可选 25 g/50 g/100 g),并在箱内放置温湿度记录仪。这样到货后可以立刻判断运输是否超限,责任划分也有据可依。这类数据比外观检查可靠得多。
十、材料选择与阻燃要求(UL94)
箱体与内衬材料需要同时满足机械性能、耐候性与阻燃要求。
箱体材料对比:
| 材料 | 抗冲击 | 耐候/UV | 耐化学 | 典型阻燃等级 | 适用场景 |
|---|---|---|---|---|---|
| --- | --- | --- | --- | --- | --- |
| PP(聚丙烯) | 好(低温稍差) | 需加 UV 稳定剂 | 优 | UL94 HB(可改性至 V-0) | 通用滚塑箱、性价比方案 |
| 共聚 PP(PPC) | 优(低温韧性好) | 好 | 优 | UL94 HB | 海运与低温环境首选 |
| ABS | 优 | 中等(易黄变) | 中等 | UL94 HB–V-0 | 注塑箱、外观要求高 |
| PC(聚碳酸酯) | 极优 | 好(需 UV 涂层) | 一般(怕碱、怕部分溶剂) | UL94 V-0(薄壁可达 V-2) | 高强度、透明视窗需求 |
| PA + GF(玻纤增强尼龙) | 极优 | 好 | 好 | UL94 V-0(可改性) | 锁扣、铰链、承重件 |
UL94 阻燃等级 是塑料件可燃性的通用判据:HB 为水平燃烧最低等级,V-2、V-1、V-0 为垂直燃烧,5VB、5VA 为更严格要求。对于机器人运输箱,多数客户的采购规范会要求箱体材料 ≥UL94 HB,电控附件箱内衬 ≥UL94 V-0;若用于航空运输或客户厂内规定严格,则整箱材料要求 V-0。
铰链、锁扣与密封条 是箱体的"三件套",也是寿命短板。铰链需按开合次数寿命(常见要求 5000–20000 次)与扭矩衰减来评估,锁扣需评估振动下的自锁可靠性。相关结构选型与失效模式可参考 工具箱铰链、锁扣与密封结构。
环保与法规。 出口欧盟的箱体材料需符合 RoHS 与 REACH 要求,海绵类内衬的部分发泡剂受法规限制,采购时应索取材料 MSDS 与 RoHS 报告。JUNZHJIA 可提供常用箱体材料与内衬材料的物性表、RoHS/REACH 声明及 UL94 测试报告(视材料批次而定)。
十一、温湿度、结露与长期存储策略
协作机器人对湿度本身并不极度敏感(本体多为金属与密封结构),但结露是真正的威胁:当箱体从低温环境快速移入高温高湿环境时,设备表面温度低于露点,水汽会在关节外壳、法兰面、连接器插针上凝结。对钢制件会锈蚀,对电气连接器会造成绝缘下降与微短路。
三条控制措施:
- 主动干燥。 箱内放置干燥剂(蒙脱石或硅胶,常见 30–100 g/箱,按箱体容积与运输周期计算),并配合气压平衡阀形成"呼吸但不过滤湿气"的被动干燥系统。若运输周期 >60 天或目的地为高湿地区,建议使用可重复干燥的硅胶包并标注更换周期。
- 静置回温。 在作业文件中明确:设备到货后不得立即开箱,应在现场环境静置 4–12 小时(视季节与温差),待箱内温度接近环境温度后再开箱,可显著减少结露。
- 防锈处理。 法兰面、螺纹孔、外露导轨与轴承面应涂防锈油或贴防锈膜。注意:防锈油不得污染编码器缝隙与光学件。
长期存储(>6 个月) 需额外注意三点:一是保持关节抱闸/运输锁定状态,避免自重长期作用于单一姿态造成齿面压痕;二是每 3 个月检查一次干燥剂状态;三是箱体不得直接落地存放,应使用托盘,避免地面潮气与积水。
十二、定制流程:从选型到图纸到样品
协作机器人运输箱属于项目型定制,标准流程如下(JUNZHJIA 常规做法,实际节点按项目调整):
- 需求收集(1–3 工作日):机型型号、外形尺寸、重量、臂展、折叠姿态图、附件清单、物流路线、目标 IP 等级与试验要求、年用量。
- 方案与结构设计(3–7 工作日):确定箱体尺寸、材料、壁厚、堆码层数、内衬分层、支撑块位置,输出 2D 图纸与 3D 模型供确认。
- 首样制作(7–15 工作日):CNC 雕刻内衬 + 箱体首件,进行实物装箱验证(包括姿态锁定、取出力、搬运人体工学)。
- 试验验证(5–10 工作日):按客户指定标准做跌落/振动/堆码试验(可委托第三方实验室),并在箱内布置冲击与温湿度记录仪。
- 模具与量产(视模具周期):内衬模压或箱体开模,首件全检,量产按 AQL 抽检。
- 交付与文件:随机提供装箱作业指导书(含姿态锁定步骤与开箱顺序)、材料声明、试验报告(如委托)。
容易被忽略的三份交付文件:
- 装箱/拆箱 SOP:明确机器人姿态、锁定销位置、搬运吊点、拆箱顺序。缺少这份文件会让客户现场重新摸索,甚至造成二次损伤。
- 附件清单与位置图:照片或示意图标出每个附件在箱内的位置,避免遗漏。
- 维护与复装说明:说明密封条清洁方法、干燥剂更换周期、气压平衡阀检查方式。相关保养方法可参考 防护箱清洁与维护方法。
十三、出厂检验与到货验收(AQL)
箱体与内衬的出厂检验建议按 GB/T 2828.1(等同 ISO 2859-1)的计数抽样方案执行,常用 AQL 水平如下(经验推荐值):
| 检验项目 | 缺陷类别 | 推荐 AQL | 检验方法 |
|---|---|---|---|
| --- | --- | --- | --- |
| 外观(色差、划伤、毛刺) | 次要 | 2.5 | 目视、色卡比对 |
| 外形尺寸与配合 | 主要 | 1.0 | 卡尺/卷尺、检具 |
| 密封性能 | 主要/致命 | 0.65(或全检) | 气密测试、水密测试 |
| 铰链/锁扣功能 | 主要 | 1.0 | 开合次数、拉力测试 |
| 内衬装配与取出力 | 主要 | 1.0 | 实物装配、推拉力计 |
| 标识与文件 | 次要 | 4.0 | 目视、文件核对 |
密封性能建议全检而非抽检。 密封失效属致命缺陷,且难以在出厂后追溯。常用方法有两种:一是压降法(向密封箱内充气至规定压力,保压 30–60 s 观察压降);二是水浸法/喷淋法(按 IEC 60529 的 IPX5/IPX7 条件执行)。相关验收方法可参考 定制箱体验收与 AQL 抽样。
到货验收清单(建议随箱附带并归档):
- 外包装与托盘状态、堆码与倾斜指示标签是否变色。
- 冲击指示标签是否触发(记录触发方向)。
- 箱内温湿度记录仪数据导出与判读。
- 开箱后检查机器人姿态是否与装箱一致,锁定销是否在位。
- 法兰面、外壳、示教器屏幕目视检查。
- 通电前完成静置回温,通电后执行全轴零点检查与重复定位精度抽测。
任何"运输后精度异常"的争议,最终都要靠冲击标签 + 温湿度记录 + 装箱照片这三组证据来判定。建议把这三项写入采购合同的技术附件。
十四、常见问题 FAQ
问:协作机器人运输箱一定要做定制内衬吗?能否用通用海绵? 答:对于协作机器人,强烈建议定制内衬。通用海绵的问题有三个:一是压缩永久变形大,装箱后 20–30 天开始塌陷,箱内间隙从 0 涨到 3 mm 以上,机器人本体在运输中产生微动;二是无法做姿态锁定与支撑块,悬伸臂杆的弯矩只能由关节承受;三是无法分区,示教器与线缆会被本体压覆。定制内衬可以把关节峰值加速度降低约 50%–60%(经验值),并通过贴合限位把载荷从关节转移到箱体结构上。如果只是同城短途周转、且单程 <50 km,可用通用海绵 + 木箱作临时方案,但跨省或跨境运输不建议。JUNZHJIA 提供从三维扫描到 CNC 首样的完整定制内衬流程,可先做单件验证再决定是否开模。
问:运输时机械臂应该保持零位姿态还是折叠姿态? 答:取决于机型尺寸与物流条件。臂展 <600 mm 的小型协作机器人可保持零位姿态,优点是客户开机即用、无需复位,缺点是整体轮廓最大。臂展 ≥600 mm 的机型建议采用折叠收纳姿态,把 J2/J3 收拢、J5 折弯,使末端靠近基座,整体轮廓可缩小 30%–45%,力臂最短、关节弯矩最小。折叠姿态必须配套两点:一是支撑块布置在臂杆刚性段(靠近关节外壳),每段臂杆不少于 2 个支撑点;二是提供拆箱复位 SOP,明确各轴复位顺序。若末端装有长工具(焊枪、夹具),建议拆下单独包装,避免工具成为力臂放大器。无论哪种姿态,都应确认机型是否支持"运输模式"并启用关节抱闸。
问:机器人本体的防护等级是 IP54,运输箱还需要做到 IP67 吗? 答:需要区分两个概念。本体 IP54 是设备自身在运行状态下的防护能力,运输箱 IP67 是包装系统在物流链中的防护能力,二者独立评价、不能相互替代。协作机器人的谐波减速器、编码器与连接器对沙尘和潮气敏感,海运集装箱内部湿度长期在 70%–90% RH,露天码头还可能有雨水冲刷与短时积水。若全程是国内公路 + 有篷车,IP54 级箱体基本够用;若涉及海运、多式联运、雨季装卸或码头堆存,建议至少 IP65,条件允许时选 IP67。需要提醒的是:IP67 密封箱必须配气压平衡阀,否则昼夜温差或高海拔运输会造成箱盖吸死或密封瞬时回吸。IP67 也不是免费的,密封结构、锁扣压力与检验工序都会增加成本,应按实际物流路线选择而不是一味拔高。
问:运输后机器人报"零点丢失"或位置偏差超限,责任怎么判定? 答:建议在采购阶段就用三组证据把判定链条建立起来。第一是冲击指示标签,在基座与末端法兰各贴一枚,阈值按机型耐受能力选择(常见 25 g、50 g、100 g),标签一经触发不可复位并记录方向。第二是箱内温湿度记录仪,采样间隔建议 ≤10 min,可还原运输过程中的温湿度循环与是否经历极端高湿。第三是装箱照片与视频,记录机器人姿态、锁定销位置、附件摆放方式,用于对比开箱状态。三组证据齐备时,可以判断是"运输超限"还是"包装设计不足"或"装箱操作失误"。此外,建议在合同技术附件中约定:到货后必须静置回温 4–12 小时后方可通电检查,并保留开箱过程录像;未按 SOP 操作导致的问题,责任归属会发生变化。
问:示教器可以用小号的通用设备箱单独装吗? 答:可以,而且往往比塞进主机箱更合理。示教器属于高价值易损附件,单独配置一个符合 IP65 级、带定制内衬的小型设备箱,既可以在现场继续作为工具箱使用,也能在返修或备件调拨时直接发运。设计要点有三:一是屏幕上方预留 8–15 mm EPE 缓冲空腔,让压力落在边框而非玻璃盖板;二是摇杆与急停按钮周围做避空,避免箱盖压覆;三是线缆盘绕直径不小于线缆外径的 10 倍(常见 ≥150 mm),接头两端 50 mm 范围内禁止弯曲。若客户需要一次发运多台示教器作为备件,可在同一箱内做分格设计,格间用 EVA 隔板隔开,避免相互碰撞。JUNZHJIA 可按示教器型号提供 CNC 成型内衬方案,通常 7–15 个工作日可交付首样。
问:协作机器人箱体要做哪些运输试验?费用与周期大概怎样? 答:常见试验组合包括:温湿度预处理(−20 ℃–+60 ℃、85% RH 循环)、ISTA 2A 或 GB/T 4857 的跌落与随机振动、按实际堆码层数的堆码试验,必要时叠加 ASTM D4169 配送周期试验。若客户或终端用户引用 MIL-STD-810H,则按其方法 501/502/507/514/516 组织相应项目,但须在报告中注明"仅引用试验方法,非军用认证"。周期方面,完整的试验序列通常需要 5–10 个工作日(含预处理时间),若需第三方实验室排期则更久。费用与箱体尺寸、重量、试验项目数量、是否需第三方报告密切相关,建议由供需双方在方案阶段确认试验矩阵后再报价。更高效的做法是"先做内衬单件跌落验证,再做整箱全序列试验",可在早期发现结构问题,避免整箱方案返工。
问:如何判断供应商的箱体是真密封还是"看起来密封"? 答:看四件事。第一,问密封结构是单唇还是双唇迷宫式,双唇结构在箱盖受压变形时仍能保持贴合,单唇在堆码下容易泄漏。第二,问密封条的压缩量设计值,合理范围是 30%–40%,过低不密封,过高会加速压缩永久变形。第三,问是否全检做气密或水密测试、采用什么方法(压降法还是水浸法)、判定阈值是多少;只说"做过测试"而不给方法的不算。第四,检查气压平衡阀是否存在且为透气不透水结构(PTFE 膜片),没有平衡阀的 IP67 箱在实际使用中往往提前失效。必要时可要求现场做喷淋演示,或索取第三方检测报告编号。相关识别方法可参考 如何辨别防护箱真伪与质量。
问:协作机器人箱体可以复用几次?寿命如何评估? 答:箱体寿命取决于三部分:箱壳、锁扣铰链、密封条。PP 或共聚 PP 滚塑箱壳在正常使用下寿命通常在 5–10 年,但若长期露天暴晒(UV 老化)或频繁跌落,寿命会明显缩短。锁扣与铰链是机械活动件,典型的开合寿命要求为 5000–20000 次,超出后会出现自锁力下降或铰链松动,建议按开合次数或使用年限定期更换。密封条是最短命的一环,EPDM 密封条在反复压缩 + 温湿度循环下通常 2–4 年需要更换;一旦发现密封条硬化、开裂、永久压痕或表面粘尘难以清除,就应更换。评估方法建议做台账管理:记录每次发运的冲击标签状态与开合次数,按经验在 3 年左右做一次全面检查(密封条更换 + 锁扣调整)。相关寿命评估与更换建议可参考 防护箱使用寿命评估。
十五、结语与相关阅读
协作机器人运输箱的价值,不在于"多厚多硬",而在于把姿态锁定、三维限位、压差管理这三件事同时做对。零位漂移与谐波减速器疲劳是看不见的损失,一旦发生就要用重新标定甚至返厂来弥补;而它们的根因往往只是一块塌陷的通用海绵、一次未锁定的关节、或者一个缺失的气压平衡阀。把这三项落到图纸、内衬结构、装箱 SOP 与验收判据上,运输风险就从"看运气"变成"可管理"。
给采购与工程团队的落地建议是四步:先按物流路线确定 IP 等级与试验矩阵;再按机型折叠姿态确定箱体与内衬结构;然后做 CNC 首样验证姿态锁定与取出力;最后用冲击标签 + 温湿度记录 + 装箱照片建立责任证据链。JUNZHJIA(客信新材料)可为协作机器人整机厂、集成商与海外渠道提供定制内衬、OEM/ODM 箱体结构开发、按型号配套密封件与气压平衡阀,以及材料物性表、RoHS/REACH 声明与试验配合支持,从单件首样到批量交付均可覆盖。
相关阅读